test_pseudoinverse.cpp File Reference
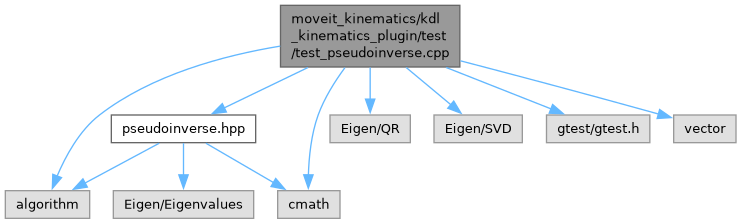
#include "pseudoinverse.hpp"#include <Eigen/QR>#include <Eigen/SVD>#include <gtest/gtest.h>#include <algorithm>#include <cmath>#include <vector>
Include dependency graph for test_pseudoinverse.cpp:
Go to the source code of this file.
Functions | |
| TEST (Pseudoinverse, FullRank) | |
| TEST (Pseudoinverse, RankDeficient) | |
| TEST (Pseudoinverse, ThresholdBoundary) | |
| TEST (Pseudoinverse, IllConditioned) | |
Function Documentation
◆ TEST() [1/4]
| TEST | ( | Pseudoinverse | , |
| FullRank | ) |
Definition at line 51 of file test_pseudoinverse.cpp.
◆ TEST() [2/4]
| TEST | ( | Pseudoinverse | , |
| IllConditioned | ) |
Definition at line 68 of file test_pseudoinverse.cpp.
◆ TEST() [3/4]
| TEST | ( | Pseudoinverse | , |
| RankDeficient | ) |
Definition at line 57 of file test_pseudoinverse.cpp.
◆ TEST() [4/4]
| TEST | ( | Pseudoinverse | , |
| ThresholdBoundary | ) |
Definition at line 62 of file test_pseudoinverse.cpp.
Generated by
 1.15.0