|
| rclcpp::executors::MultiThreadedExecutor | executor_ |
Definition at line 63 of file test_basic_integration.cpp.
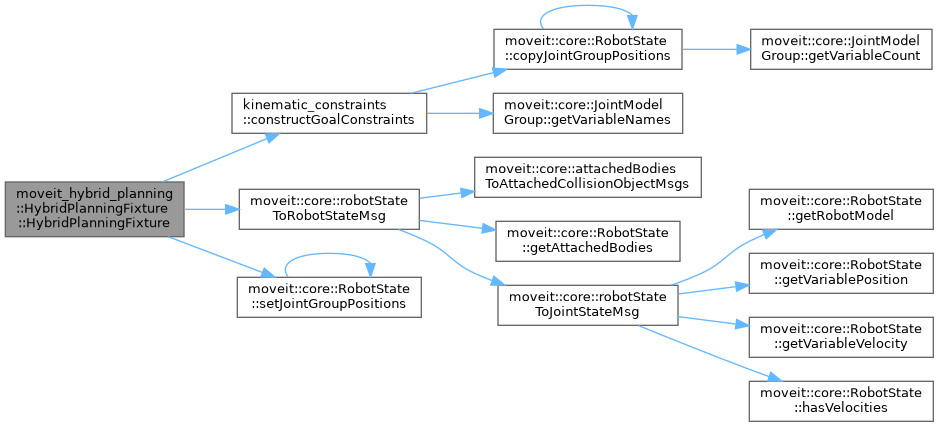
◆ HybridPlanningFixture()
| moveit_hybrid_planning::HybridPlanningFixture::HybridPlanningFixture |
( |
| ) |
|
|
inline |
◆ action_aborted_
| std::atomic_bool moveit_hybrid_planning::HybridPlanningFixture::action_aborted_ |
|
protected |
◆ action_complete_
| std::atomic_bool moveit_hybrid_planning::HybridPlanningFixture::action_complete_ |
|
protected |
◆ action_successful_
| std::atomic_bool moveit_hybrid_planning::HybridPlanningFixture::action_successful_ |
|
protected |
◆ executor_
| rclcpp::executors::MultiThreadedExecutor moveit_hybrid_planning::HybridPlanningFixture::executor_ |
◆ global_solution_subscriber_
| rclcpp::Subscription<moveit_msgs::msg::MotionPlanResponse>::SharedPtr moveit_hybrid_planning::HybridPlanningFixture::global_solution_subscriber_ |
|
protected |
◆ goal_action_request_
| moveit_msgs::action::HybridPlanner::Goal moveit_hybrid_planning::HybridPlanningFixture::goal_action_request_ |
|
protected |
◆ hp_action_client_
| rclcpp_action::Client<moveit_msgs::action::HybridPlanner>::SharedPtr moveit_hybrid_planning::HybridPlanningFixture::hp_action_client_ |
|
protected |
◆ node_
| rclcpp::Node::SharedPtr moveit_hybrid_planning::HybridPlanningFixture::node_ |
|
protected |
◆ planning_scene_monitor_
| planning_scene_monitor::PlanningSceneMonitorPtr moveit_hybrid_planning::HybridPlanningFixture::planning_scene_monitor_ |
|
protected |
◆ send_goal_options_
| rclcpp_action::Client<moveit_msgs::action::HybridPlanner>::SendGoalOptions moveit_hybrid_planning::HybridPlanningFixture::send_goal_options_ |
|
protected |
◆ tf_buffer_
| std::shared_ptr<tf2_ros::Buffer> moveit_hybrid_planning::HybridPlanningFixture::tf_buffer_ |
|
protected |
The documentation for this class was generated from the following file:
 1.15.0