This class combines CartesianLimit and JointLimits into on single class. More...
#include <limits_container.h>
Public Member Functions | |
| LimitsContainer () | |
| bool | hasJointLimits () const |
| Return if this LimitsContainer has defined joint limits. More... | |
| void | setJointLimits (JointLimitsContainer &joint_limits) |
| Set joint limits. More... | |
| const JointLimitsContainer & | getJointLimitContainer () const |
| Obtain the Joint Limits from the container. More... | |
| bool | hasFullCartesianLimits () const |
| Return if this LimitsContainer has defined cartesian limits. More... | |
| void | setCartesianLimits (CartesianLimit &cartesian_limit) |
| Set cartesian limits. More... | |
| const CartesianLimit & | getCartesianLimits () const |
| Return the cartesian limits. More... | |
Detailed Description
This class combines CartesianLimit and JointLimits into on single class.
Definition at line 47 of file limits_container.h.
Constructor & Destructor Documentation
◆ LimitsContainer()
| pilz_industrial_motion_planner::LimitsContainer::LimitsContainer | ( | ) |
Definition at line 37 of file limits_container.cpp.
Member Function Documentation
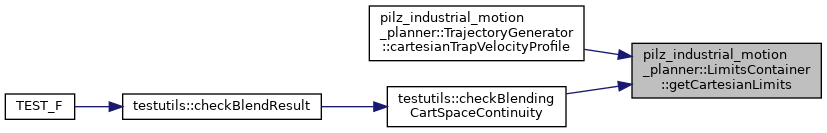
◆ getCartesianLimits()
| const pilz_industrial_motion_planner::CartesianLimit & pilz_industrial_motion_planner::LimitsContainer::getCartesianLimits | ( | ) | const |
Return the cartesian limits.
- Returns
- the cartesian limits
Definition at line 75 of file limits_container.cpp.
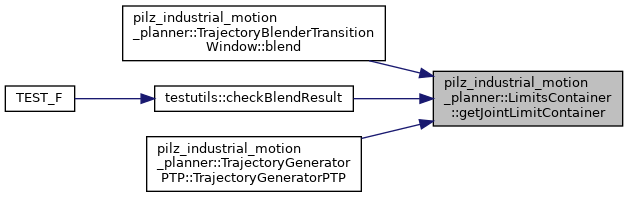
◆ getJointLimitContainer()
| const pilz_industrial_motion_planner::JointLimitsContainer & pilz_industrial_motion_planner::LimitsContainer::getJointLimitContainer | ( | ) | const |
Obtain the Joint Limits from the container.
- Returns
- the joint limits
Definition at line 55 of file limits_container.cpp.
◆ hasFullCartesianLimits()
| bool pilz_industrial_motion_planner::LimitsContainer::hasFullCartesianLimits | ( | ) | const |
Return if this LimitsContainer has defined cartesian limits.
- Returns
- True if container contains cartesian limits including maximum velocity/acceleration/deceleration
Definition at line 60 of file limits_container.cpp.
◆ hasJointLimits()
| bool pilz_industrial_motion_planner::LimitsContainer::hasJointLimits | ( | ) | const |
Return if this LimitsContainer has defined joint limits.
- Returns
- True if container contains joint limits
Definition at line 42 of file limits_container.cpp.
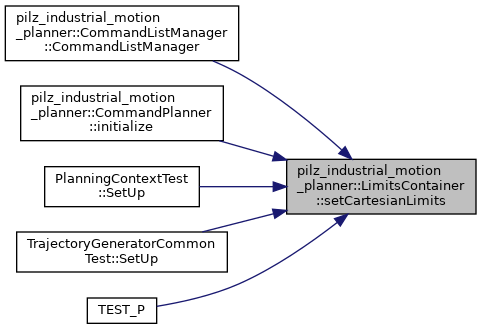
◆ setCartesianLimits()
| void pilz_industrial_motion_planner::LimitsContainer::setCartesianLimits | ( | pilz_industrial_motion_planner::CartesianLimit & | cartesian_limit | ) |
Set cartesian limits.
- Parameters
-
cartesian_limit
Definition at line 67 of file limits_container.cpp.
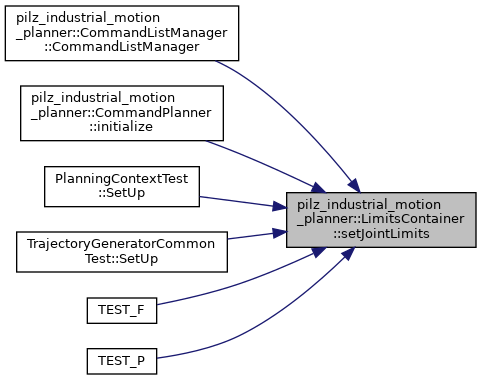
◆ setJointLimits()
| void pilz_industrial_motion_planner::LimitsContainer::setJointLimits | ( | pilz_industrial_motion_planner::JointLimitsContainer & | joint_limits | ) |
Set joint limits.
- Parameters
-
joint_limits
Definition at line 47 of file limits_container.cpp.
The documentation for this class was generated from the following files:
- moveit_planners/pilz_industrial_motion_planner/include/pilz_industrial_motion_planner/limits_container.h
- moveit_planners/pilz_industrial_motion_planner/src/limits_container.cpp
