motion_planning_display.hpp File Reference
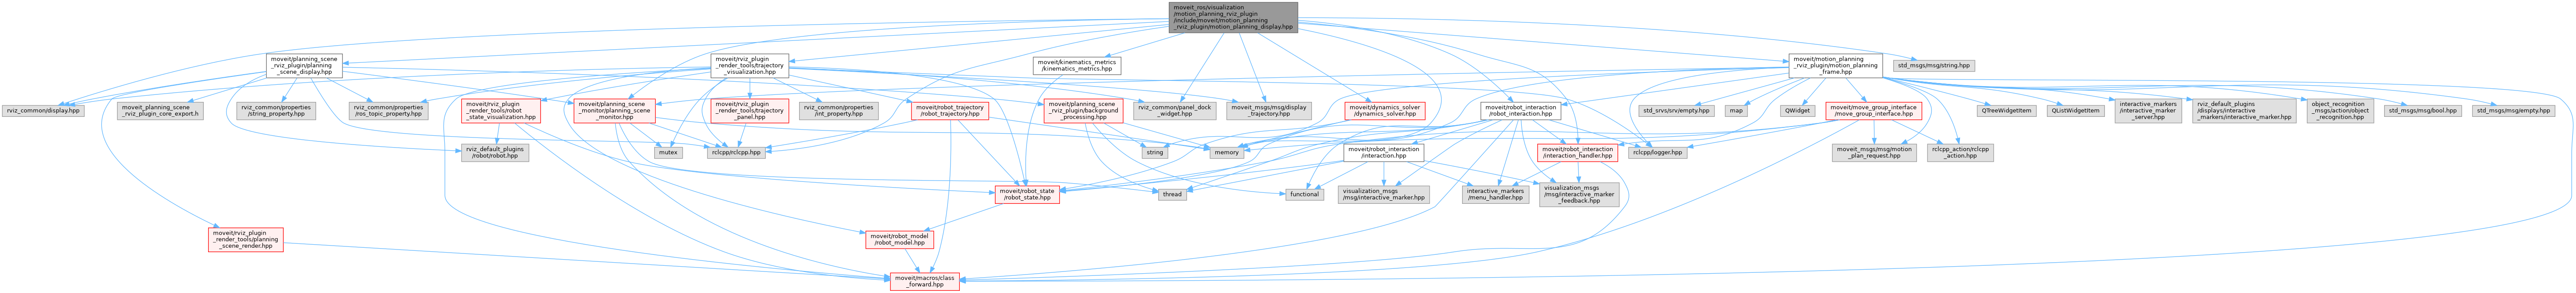
#include <rclcpp/rclcpp.hpp>#include <rclcpp/version.h>#include <rviz_common/display.hpp>#include <rviz_common/panel_dock_widget.hpp>#include <moveit/planning_scene_rviz_plugin/planning_scene_display.hpp>#include <moveit/rviz_plugin_render_tools/trajectory_visualization.hpp>#include <moveit/motion_planning_rviz_plugin/motion_planning_frame.hpp>#include <moveit/robot_interaction/robot_interaction.hpp>#include <moveit/robot_interaction/interaction_handler.hpp>#include <moveit/planning_scene_monitor/planning_scene_monitor.hpp>#include <moveit/kinematics_metrics/kinematics_metrics.hpp>#include <moveit/dynamics_solver/dynamics_solver.hpp>#include <std_msgs/msg/string.hpp>#include <moveit_msgs/msg/display_trajectory.hpp>#include <chrono>#include <memory>
Include dependency graph for motion_planning_display.hpp:
This graph shows which files directly or indirectly include this file:

Go to the source code of this file.
Classes | |
| class | moveit_rviz_plugin::MotionPlanningDisplay |
Namespaces | |
| namespace | Ogre |
| namespace | rviz_rendering |
| namespace | rviz_common |
| namespace | rviz_common::properties |
| namespace | rviz_default_plugins |
| namespace | rviz_default_plugins::robot |
| namespace | moveit_rviz_plugin |
Generated by
 1.15.0