moveit2
The MoveIt Motion Planning Framework for ROS 2.
Loading...
Searching...
No Matches
ompl_interface::StateValidityChecker Class Reference

An interface for a OMPL state validity checker. More...

#include <state_validity_checker.hpp>

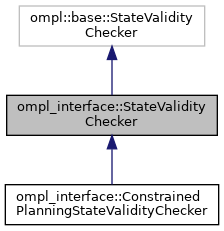
Inheritance diagram for ompl_interface::StateValidityChecker:
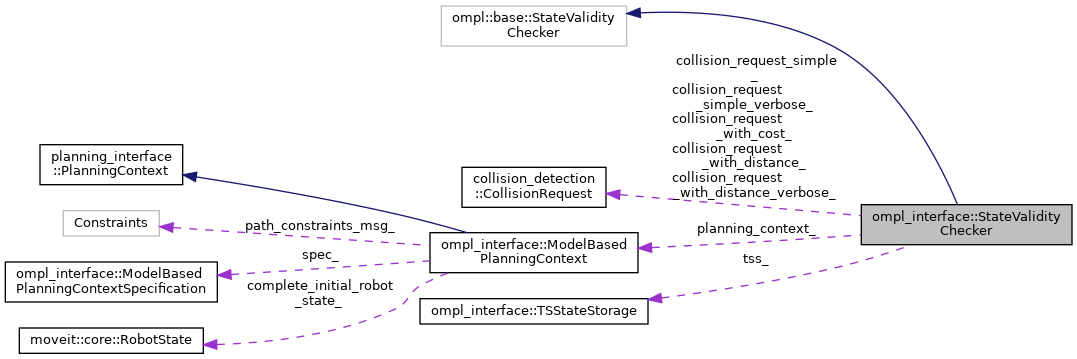
Collaboration diagram for ompl_interface::StateValidityChecker:

Public Member Functions

 StateValidityChecker (const ModelBasedPlanningContext *planning_context)
bool isValid (const ompl::base::State *state) const override
bool isValid (const ompl::base::State *state, double &dist) const override
bool isValid (const ompl::base::State *state, double &dist, ompl::base::State *, bool &) const override
virtual bool isValid (const ompl::base::State *state, bool verbose) const
virtual bool isValid (const ompl::base::State *state, double &dist, bool verbose) const
virtual double cost (const ompl::base::State *state) const
double clearance (const ompl::base::State *state) const override
void setVerbose (bool flag)

Protected Attributes

const ModelBasedPlanningContextplanning_context_
std::string group_name_
TSStateStorage tss_
collision_detection::CollisionRequest collision_request_simple_
collision_detection::CollisionRequest collision_request_with_distance_
collision_detection::CollisionRequest collision_request_simple_verbose_
collision_detection::CollisionRequest collision_request_with_distance_verbose_
collision_detection::CollisionRequest collision_request_with_cost_
bool verbose_

Detailed Description

An interface for a OMPL state validity checker.

Definition at line 60 of file state_validity_checker.hpp.

Constructor & Destructor Documentation

◆ StateValidityChecker()

ompl_interface::StateValidityChecker::StateValidityChecker ( const ModelBasedPlanningContext * planning_context)

Definition at line 54 of file state_validity_checker.cpp.

Here is the call graph for this function:
Here is the caller graph for this function:

Member Function Documentation

◆ clearance()

double ompl_interface::StateValidityChecker::clearance ( const ompl::base::State * state) const
override

Definition at line 207 of file state_validity_checker.cpp.

◆ cost()

double ompl_interface::StateValidityChecker::cost ( const ompl::base::State * state) const
virtual

Definition at line 187 of file state_validity_checker.cpp.

Here is the call graph for this function:
Here is the caller graph for this function:

◆ isValid() [1/5]

bool ompl_interface::StateValidityChecker::isValid ( const ompl::base::State * state) const
inlineoverride

Definition at line 65 of file state_validity_checker.hpp.

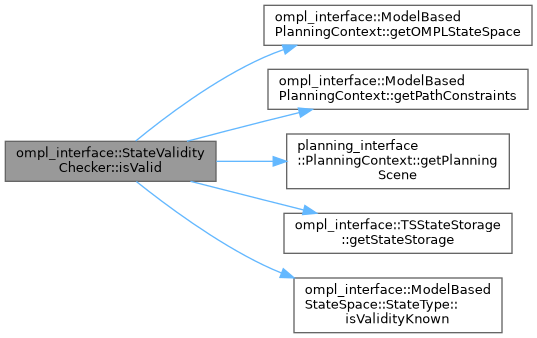
Here is the call graph for this function:
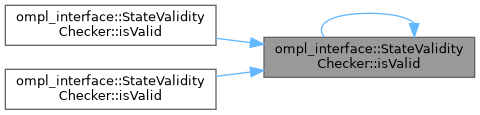
Here is the caller graph for this function:

◆ isValid() [2/5]

bool ompl_interface::StateValidityChecker::isValid ( const ompl::base::State * state,
bool verbose ) const
virtual

Reimplemented in ompl_interface::ConstrainedPlanningStateValidityChecker.

Definition at line 83 of file state_validity_checker.cpp.

Here is the call graph for this function:

◆ isValid() [3/5]

bool ompl_interface::StateValidityChecker::isValid ( const ompl::base::State * state,
double & dist ) const
inlineoverride

Definition at line 70 of file state_validity_checker.hpp.

Here is the call graph for this function:

◆ isValid() [4/5]

bool ompl_interface::StateValidityChecker::isValid ( const ompl::base::State * state,
double & dist,
bool verbose ) const
virtual

Reimplemented in ompl_interface::ConstrainedPlanningStateValidityChecker.

Definition at line 135 of file state_validity_checker.cpp.

Here is the call graph for this function:

◆ isValid() [5/5]

bool ompl_interface::StateValidityChecker::isValid ( const ompl::base::State * state,
double & dist,
ompl::base::State * ,
bool &  ) const
inlineoverride

Definition at line 75 of file state_validity_checker.hpp.

Here is the call graph for this function:

◆ setVerbose()

void ompl_interface::StateValidityChecker::setVerbose ( bool flag)

Definition at line 78 of file state_validity_checker.cpp.

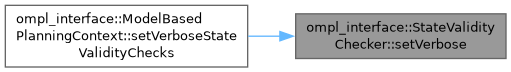
Here is the caller graph for this function:

Member Data Documentation

◆ collision_request_simple_

collision_detection::CollisionRequest ompl_interface::StateValidityChecker::collision_request_simple_
protected

Definition at line 93 of file state_validity_checker.hpp.

◆ collision_request_simple_verbose_

collision_detection::CollisionRequest ompl_interface::StateValidityChecker::collision_request_simple_verbose_
protected

Definition at line 95 of file state_validity_checker.hpp.

◆ collision_request_with_cost_

collision_detection::CollisionRequest ompl_interface::StateValidityChecker::collision_request_with_cost_
protected

Definition at line 98 of file state_validity_checker.hpp.

◆ collision_request_with_distance_

collision_detection::CollisionRequest ompl_interface::StateValidityChecker::collision_request_with_distance_
protected

Definition at line 94 of file state_validity_checker.hpp.

◆ collision_request_with_distance_verbose_

collision_detection::CollisionRequest ompl_interface::StateValidityChecker::collision_request_with_distance_verbose_
protected

Definition at line 96 of file state_validity_checker.hpp.

◆ group_name_

std::string ompl_interface::StateValidityChecker::group_name_
protected

Definition at line 91 of file state_validity_checker.hpp.

◆ planning_context_

const ModelBasedPlanningContext* ompl_interface::StateValidityChecker::planning_context_
protected

Definition at line 90 of file state_validity_checker.hpp.

◆ tss_

TSStateStorage ompl_interface::StateValidityChecker::tss_
protected

Definition at line 92 of file state_validity_checker.hpp.

◆ verbose_

bool ompl_interface::StateValidityChecker::verbose_
protected

Definition at line 99 of file state_validity_checker.hpp.


The documentation for this class was generated from the following files: