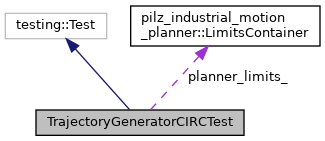
Protected Member Functions | |
| void | SetUp () override |
| Create test scenario for circ trajectory generator. | |
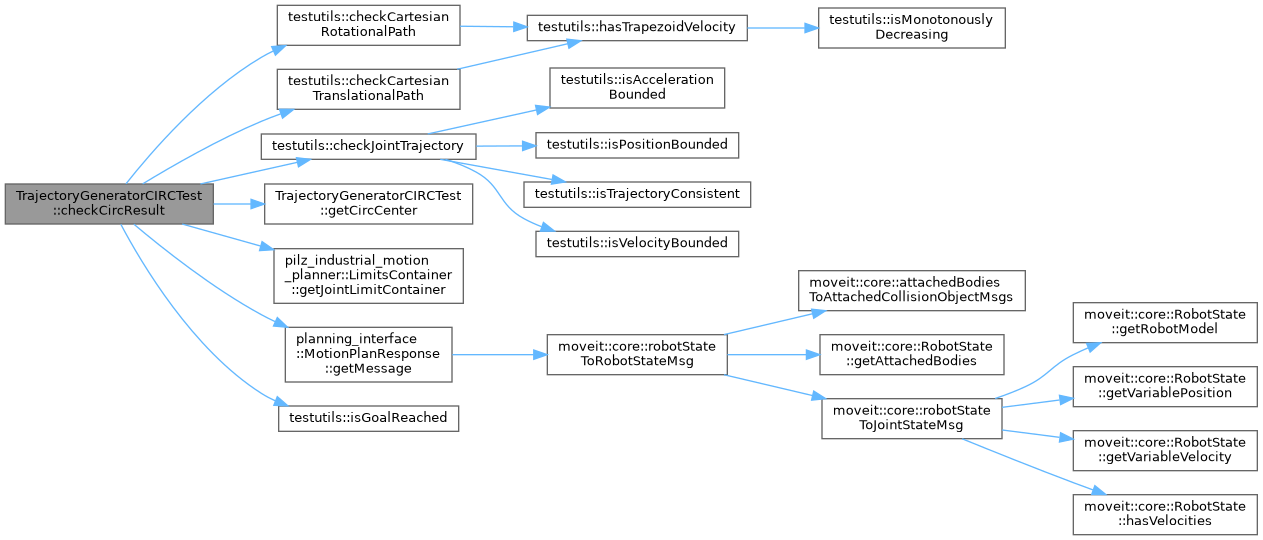
| void | checkCircResult (const planning_interface::MotionPlanRequest &req, const planning_interface::MotionPlanResponse &res) |
| void | TearDown () override |
| void | getCircCenter (const planning_interface::MotionPlanRequest &req, const planning_interface::MotionPlanResponse &res, Eigen::Vector3d &circ_center) |
Protected Attributes | |
| rclcpp::Node::SharedPtr | node_ |
| moveit::core::RobotModelConstPtr | robot_model_ |
| std::unique_ptr< robot_model_loader::RobotModelLoader > | rm_loader_ |
| planning_scene::PlanningSceneConstPtr | planning_scene_ |
| std::unique_ptr< TrajectoryGeneratorCIRC > | circ_ |
| std::unique_ptr< pilz_industrial_motion_planner_testutils::TestdataLoader > | tdp_ |
| std::string | planning_group_ |
| std::string | target_link_ |
| std::string | test_data_file_name_ |
| int | random_trial_num_ |
| double | cartesian_position_tolerance_ |
| double | angular_acc_tolerance_ |
| double | rot_axis_norm_tolerance_ |
| double | acceleration_tolerance_ |
| double | other_tolerance_ |
| LimitsContainer | planner_limits_ |
Detailed Description
Definition at line 59 of file unittest_trajectory_generator_circ.cpp.
Member Function Documentation
◆ checkCircResult()
|
inlineprotected |
Definition at line 126 of file unittest_trajectory_generator_circ.cpp.
◆ getCircCenter()
|
inlineprotected |
Definition at line 169 of file unittest_trajectory_generator_circ.cpp.
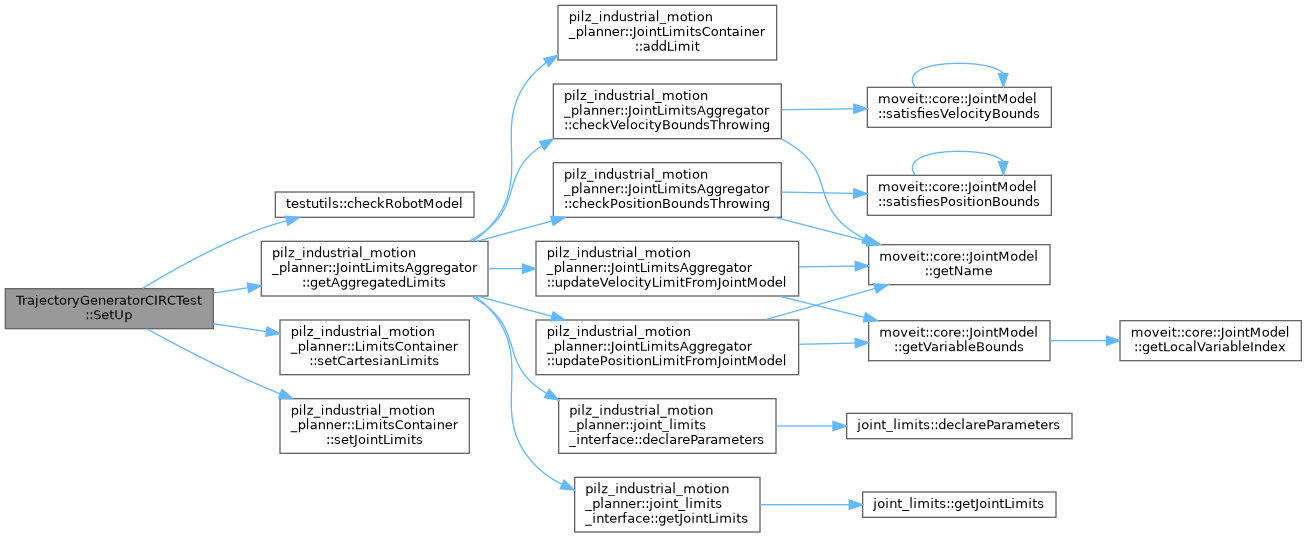
◆ SetUp()
|
inlineoverrideprotected |
Create test scenario for circ trajectory generator.
Definition at line 66 of file unittest_trajectory_generator_circ.cpp.
◆ TearDown()
|
inlineoverrideprotected |
Definition at line 164 of file unittest_trajectory_generator_circ.cpp.
Member Data Documentation
◆ acceleration_tolerance_
|
protected |
Definition at line 211 of file unittest_trajectory_generator_circ.cpp.
◆ angular_acc_tolerance_
|
protected |
Definition at line 211 of file unittest_trajectory_generator_circ.cpp.
◆ cartesian_position_tolerance_
|
protected |
Definition at line 211 of file unittest_trajectory_generator_circ.cpp.
◆ circ_
|
protected |
Definition at line 204 of file unittest_trajectory_generator_circ.cpp.
◆ node_
|
protected |
Definition at line 199 of file unittest_trajectory_generator_circ.cpp.
◆ other_tolerance_
|
protected |
Definition at line 212 of file unittest_trajectory_generator_circ.cpp.
◆ planner_limits_
|
protected |
Definition at line 213 of file unittest_trajectory_generator_circ.cpp.
◆ planning_group_
|
protected |
Definition at line 209 of file unittest_trajectory_generator_circ.cpp.
◆ planning_scene_
|
protected |
Definition at line 202 of file unittest_trajectory_generator_circ.cpp.
◆ random_trial_num_
|
protected |
Definition at line 210 of file unittest_trajectory_generator_circ.cpp.
◆ rm_loader_
|
protected |
Definition at line 201 of file unittest_trajectory_generator_circ.cpp.
◆ robot_model_
|
protected |
Definition at line 200 of file unittest_trajectory_generator_circ.cpp.
◆ rot_axis_norm_tolerance_
|
protected |
Definition at line 211 of file unittest_trajectory_generator_circ.cpp.
◆ target_link_
|
protected |
Definition at line 209 of file unittest_trajectory_generator_circ.cpp.
◆ tdp_
|
protected |
Definition at line 206 of file unittest_trajectory_generator_circ.cpp.
◆ test_data_file_name_
|
protected |
Definition at line 209 of file unittest_trajectory_generator_circ.cpp.
The documentation for this class was generated from the following file:
- moveit_planners/pilz_industrial_motion_planner/test/unit_tests/src/unittest_trajectory_generator_circ.cpp
Generated by
 1.15.0